Telemetri under extrema förhållanden: Så säkrar du sensorkalibrering och datakvalitet
Utmaningen med mätdata i fientliga miljöer
Telemetri i tung industri ska ge ett tillförlitligt beslutsunderlag även när sensorer utsätts för hög temperatur, tryck, vibrationer, kemisk påverkan och elektromagnetiska störningar. I praktiken innebär det att mätkedjan måste fungera som ett sammanhängande system, från givare och kablage till signalbehandling, kommunikation och operatörsbild. För modern industriell automation är tillförlitlig telemetri en förutsättning för att fatta korrekta styrbeslut på distans.
Kärnproblemet är sällan att en sensor plötsligt slutar fungera helt. Betydligt vanligare är att signalen långsamt förändras, får tillfälliga spikar eller påverkas av brus som liknar en verklig processhändelse. Ett falsklarm kan leda till onödiga stopp, insatser i riskmiljöer och förlorad produktion. Ett ignorerat fel kan däremot innebära skador på utrustning, kvalitetsavvikelser eller allvarliga säkerhetskonsekvenser. Därför bör datakvalitet behandlas som en kombination av mätteknik, riskhantering och driftstyrning.
Anatomin bakom signalstörningar och sensoravdrift
Termisk belastning är en av de vanligaste orsakerna till mätavvikelse. När en givare arbetar nära sin temperaturgräns förändras materialens egenskaper, elektroniska komponenter får andra offsetvärden och anslutningar kan expandera eller krympa. Även om sensorn fortfarande levererar en signal kan dess känslighet, linjäritet och svarstid ha förändrats. Mekanisk nötning spelar en liknande roll. Vibrationer kan lossa infästningar, skapa mikrosprickor i kablage och förändra sensorernas placering i förhållande till den processparameter som ska mätas.
Det är viktigt att skilja mellan en plötslig störning och en gradvis försämring. En kortvarig spik kan orsakas av elektromagnetisk interferens, en kontaktstörning eller en transient i kraftförsörjningen. Gradvis sensoravdrift visar sig däremot ofta som en långsam förskjutning från en sekundär referens eller från processens förväntade beteende. De två felen kräver olika åtgärder. Aggressiv filtrering kan ta bort en spik, men löser inte en systematisk avvikelse. Omvänt kan ett filter med för lång tidskonstant dölja en verklig förändring.
Separation mellan mätpunkt och känslig elektronik är därför en central konstruktionsprincip. I vissa krävande applikationer kan signalinsamlingen ske nära processen medan utvärderingen flyttas till en mer skyddad zon. Ett exempel är UV-sensorer där ljus leds genom en styv metallstav eller en flexibel ljusledare till kalibrerad elektronik. Sådana lösningar kan minska värmebelastningen på elektroniken, men de eliminerar inte alla osäkerheter. Spektral felmatchning, sensoråldring, temperatur, avstånd och inriktning påverkar fortfarande den faktiska mätosäkerheten.
- Kontrollera sensorens temperaturgräns mot den verkliga, inte bara nominella, processmiljön.
- Bedöm vibrationer, infästning och kabelrörelser som delar av samma mätkedja.
- Separera kraftkablar och signalkablar där elektromagnetisk påverkan kan uppstå.
- Dokumentera om signalen förändras abrupt, cykliskt eller gradvis, eftersom mönstret styr felsökningen.
Metoder för dynamisk signalfiltrering och anomalidetektering
Filtrering bör dimensioneras efter processens dynamik, inte efter en generell önskan om en jämnare kurva. Ett enkelt lågpassfilter dämpar snabba variationer och passar när processen förändras långsamt. Ett rullande medelvärde är lätt att förstå och implementera, men introducerar fördröjning och kan jämna ut korta men viktiga händelser. Medianfilter är ofta effektivare mot enstaka spikar, eftersom ett extremvärde inte påverkar resultatet lika mycket som i ett medelvärde.
Kalmanfilter är mer avancerade eftersom de kombinerar mätvärdet med en modell av systemets förväntade utveckling. När modellen är väl anpassad kan filtret uppskatta det verkliga tillståndet även när mätningen innehåller brus. Begränsningen är att resultatet beror på antagandena om processens dynamik och brusnivå. En felaktig modell kan ge en signal som ser stabil ut men som i själva verket är fel. Forskning inom avancerad sensorteknik visar varför matematiska modeller och algoritmisk signalbehandling är relevanta verktyg, men varje algoritm måste verifieras mot den aktuella processen och dess säkerhetskrav.
Anomalidetektering bör komplettera filtreringen. Ett realtidssystem kan exempelvis kontrollera om ett värde ligger inom en fysisk gräns, om förändringstakten är rimlig och om flera relaterade sensorer visar ett förenligt beteende. En tryckökning utan motsvarande förändring i flöde eller temperatur kan flaggas som misstänkt, även om värdet i sig ligger inom det tillåtna intervallet. Det avgörande är att skilja mellan ett mätfel och en verklig processavvikelse utan att skapa en ny källa till falsklarm.
| Metod | Styrka | Begränsning vid extrema förhållanden |
|---|---|---|
| Lågpassfilter | Enkelt, robust och effektivt mot högfrekvent brus | Kan fördröja verkliga snabba händelser |
| Rullande medelvärde | Lätt att konfigurera och förklara för driftpersonal | Påverkas av avvikande värden och jämnar ut toppar |
| Medianfilter | Bra mot enstaka spikar och transienter | Kan förvränga snabba, legitima förändringar |
| Kalmanfilter | Kan kombinera mätning med fysisk processmodell | Kräver rätt modell och korrekt inställda brusparametrar |
| Regelbaserad validering | Gör fysiska begränsningar tydliga i realtid | Blir svår att underhålla om processen ändras ofta |
Systematiska fältrutiner för löpande verifiering och kalibrering
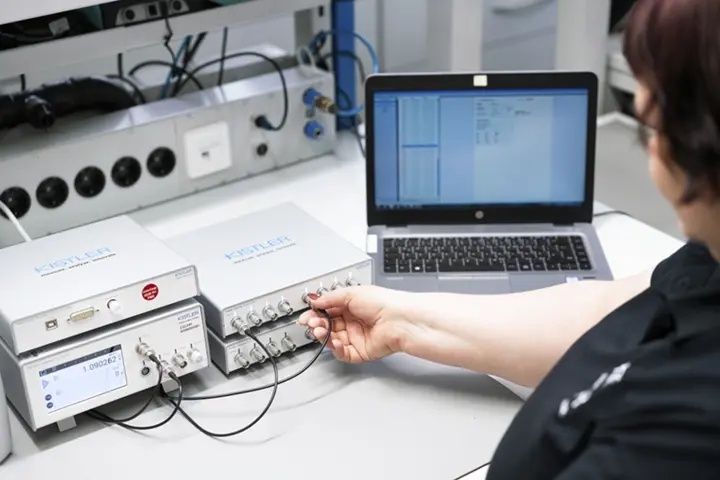
Kalibrering i fält bör planeras som en kontrollerad verifieringsprocess, inte som en reaktion på ett larm. Första steget är att definiera vilka mätpunkter som är säkerhetskritiska, vilka som påverkar produktkvalitet och vilka som främst används för trendanalys. Därefter fastställs acceptansgränser, kontrollintervall och krav på redundans. Rätt intervall beror på sensorens driftmiljö, historiska avvikelser, tillverkarens specifikationer och konsekvensen av ett fel.
- Skapa ett register över sensorer, mätområden, serienummer, placering och senaste kalibrering.
- Jämför varje prioriterad mätpunkt med en spårbar referens eller en sekundär referensgivare.
- Genomför kontrollen under ett stabilt och dokumenterat lastförhållande där processen kan hållas inom säkra gränser.
- Registrera råvärde, referensvärde, temperatur, belastning, tidsstämpel och operatörens åtgärd.
- Analysera avvikelsen mot tidigare kontroller och bedöm om felet är slumpmässigt, systematiskt eller gradvis växande.
- Uppdatera kalibreringsstatus, reservdelsplan och larmgränser efter teknisk granskning.
In-situ-verifiering är särskilt värdefull när en sensor inte enkelt kan demonteras utan produktionsstopp. En sekundär givare kan installeras tillfälligt, eller så kan mätningen jämföras med en oberoende metod under en kontrollerad driftpunkt. Kontrollens kvalitet beror på att jämförelsen görs under tillräckligt lika förhållanden. Om temperatur, flöde eller belastning förändras mellan mätningarna kan en verklig processvariation felaktigt tolkas som sensorfel.
Dokumentationen måste dessutom vara spårbar. För kritiska mätningar bör det gå att följa vilken referensutrustning som användes, vilken osäkerhet den hade, när den senast kalibrerades och vem som godkände resultatet. ISO/IEC 17025-kalibrering kan vara relevant när formell spårbarhet krävs, men certifikatet ersätter inte en bedömning av hur sensorn fungerar i sin faktiska installation. Den totala mätosäkerheten påverkas även av montage, miljö, signalöverföring och processens stabilitet.
Arkitektur för feltolerant instrumentering
Feltolerans innebär att systemet kan upptäcka och hantera ett fel utan att omedelbart förlora kontroll eller tillgänglighet. Hårdvaruredundans är en grundprincip. Med tre oberoende givare kan en 2-out-of-3-lösning använda majoritetsbeslut, vilket innebär att två överensstämmande värden väger tyngre än ett avvikande. Arkitekturen kräver dock verklig oberoende. Tre sensorer som delar samma kabel, matning eller utsatta infästning kan drabbas av samma fel och ger då en falsk känsla av säkerhet.
Separation av optisk sensorinsamling och digital utvärdering kan vara fördelaktig i heta eller strålningsintensiva processer. Sensorhuvudet kan placeras nära mätobjektet medan kalibrerad elektronik placeras i ett skyddat område. För permanent maskinintegration behöver lösningen vara avsedd för kontinuerlig drift; ett portabelt testinstrument kan vara väl lämpat för verifiering men inte automatiskt för permanent installation. Valet måste därför utgå från både mätuppgift, miljöklassning, underhållsstrategi och krav på tillgänglighet.
- Kapsling: välj rätt skydd mot damm, fukt, kemikalier, temperatur och mekanisk påverkan.
- Kabeldragning: minimera längder i störda zoner och undvik parallell dragning nära kraftkablar.
- Skärmning och jordning: använd en konsekvent strategi som är anpassad till systemets jordningsprincip.
- Matning: separera kritiska givare eller använd övervakad och reservkraftad matning där konsekvensen av bortfall är hög.
- Diagnostik: logga kommunikationsfel, mättnad, orimlig förändringstakt och avvikelse mellan redundanta kanaler.
- Underhåll: gör det möjligt att byta eller verifiera en givare utan att hela mätkedjan blir blind.
Intelligent arkitektur handlar inte om att samla så mycket data som möjligt, utan om att ge varje datapunkt en bedömd kvalitet. Ett värde bör kunna märkas som giltigt, misstänkt, filtrerat eller ersatt av en reservkälla. Då får operatören bättre beslutsstöd och underhållsteamet en tydligare väg från symptom till rotorsak. Larm ska dessutom ha olika prioritet beroende på om problemet gäller själva processen, mätkedjans kvalitet eller kommunikationsvägen.
Bygg en robust mätstrategi för framtida driftsäkerhet
Full datakvalitet uppstår inte genom ett enskilt filter eller en särskilt robust givare. Den skapas genom kombinationen av miljöanpassad instrumentering, skyddad signalöverföring, dynamisk filtrering, fysisk rimlighetskontroll och återkommande verifiering i fält. Feltolerant hårdvara minskar konsekvensen av ett enskilt fel, medan algoritmer hjälper till att skilja brus från verkliga processförändringar. Båda delarna behövs, eftersom filtrering inte kan kompensera för en olämpligt installerad sensor och redundans inte kan ersätta god kalibreringsdisciplin.
Nästa steg är att granska den befintliga telemetrilösningen utifrån risk och inte enbart ålder. Börja med de mätpunkter där ett falsklarm orsakar stora produktionsförluster eller där ett missat fel påverkar säkerheten. Kartlägg signalvägen, jämför historiska mätdata med serviceprotokoll, testa referensmätning under stabil last och identifiera gemensamma felorsaker i redundanta kanaler. Prioritera därefter de åtgärder som ger bäst effekt: förbättrad skärmning, bättre kapsling, tydligare kalibreringsintervall, fysisk plausibilitetskontroll eller en mer feltolerant arkitektur. Resultatet blir inte bara färre larm, utan högre förtroende för de beslut som fattas utifrån systemen.